Modern sivil havacılıkta emniyetli ve hassas bir uçuşun temeli, uçağın üç boyutlu oryantasyonunun tam olarak kontrol edilebilmesine dayanır. ATA 27 başlığı altında sınıflandırılan Uçuş Kontrol Sistemleri (Flight Controls), uçak bakım teknisyenlerinin lisanslandırma ve deneyim süreçlerinde en kritik ve geniş kapsamlı bilgi gereksinimlerinden birini oluşturur. Bu makale, hem göreve yeni başlayan teknisyen adaylarına hem de sahadaki deneyimli teknik personele ATA 27 sistemlerinin mekanik, aerodinamik, hidrolik ve elektronik temellerini eksiksiz bir rehber olarak sunmak üzere hazırlanmıştır.
3 Eksen ve Hareket Dinamikler
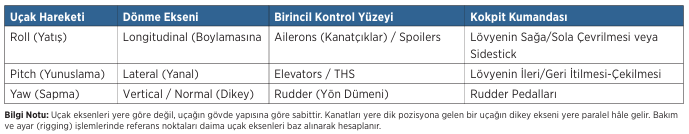
Bir hava aracı, ağırlık merkezinden (Center of Gravity - CG) geçen ve birbirine dik olan üç temel eksen etrafında serbestçe dönme hareketi gerçekleştirir:
Yanal Eksen (Lateral Axis): Kanat ucundan kanat ucuna uzanır. Bu eksen etrafındaki dönme hareketine Pitch (Yunuslama) adı verilir. Yunuslama, uçağın burnunun yukarı veya aşağı yönelmesini sağlar ve birincil olarak Elevator (Yunuslama Dümeni) veya hareketli yatay stabilize (THS) ile kontrol edilir.
Boylamasına Eksen (Longitudinal Axis): Uçağın burnundan kuyruğuna kadar uzanır. Bu eksen etrafındaki dönme hareketine Roll (Yatış) adı verilir. Yatış hareketi, kanatlardaki taşıma kuvveti (lift) farkı oluşturularak gerçekleştirilir ve temel kontrol elemanı Aileron (Kanatçık) yüzeyleridir.
Dikey Eksen (Vertical/Normal Axis): Uçağın üstünden altına doğru dik keser. Bu eksen etrafındaki dönme hareketine Yaw (Sapma) adı verilir. Sapma hareketi uçağın burnunu sola veya sağa yönlendirir ve birincil olarak Rudder (Yön Dümeni) ile sağlanır.
BİRİNCİL UÇUŞ KONTROLLERİ (PRIMARY FLIGHT CONTROLS) VE İKİNCİL ETKİLER (SECONDARY EFFECTS)
Birincil uçuş kontrol yüzeyleri (Primary Flight Controls); uçağın emniyetli bir şekilde tırmanması, alçalması ve dönmesini sağlayan aerodinamik yüzeylerdir. Bu yüzeylerde meydana gelebilecek bir kilitlenme veya mekanik kopukluk uçuş emniyetini doğrudan tehlikeye atar.
1. Ailerons (Kanatçıklar) ve Adverse Yaw (Olumsuz Sapma)
Aileronlar, kanat firar kenarlarının (trailing edge) dış kısmına monte edilir ve birbirine zıt yönlerde hareket ederler. Pilot lövyeyi sola çevirdiğinde, sol aileron yukarı kalkarken sağ aileron aşağı iner. Aşağı inen aileron ilgili kanadın kamburluğunu artırarak lift’i artırır; yukarı kalkan ise lift’i azaltır. Oluşan lift farkı uçağı sola yatırır.
Ancak lift’in arttığı sağ kanatta indüklenmiş sürükleme kuvveti (induced drag) de artar. Bu durum, uçağın burnunun yatış yönünün tersine (sağa) kaymasına neden olur. Bu aerodinamik fenomene Adverse Yaw (Olumsuz Sapma) denir. Adverse yaw etkisini azaltmak için uçaklarda şu mekanizmalar kullanılır [cite: 1, 10, 18]:
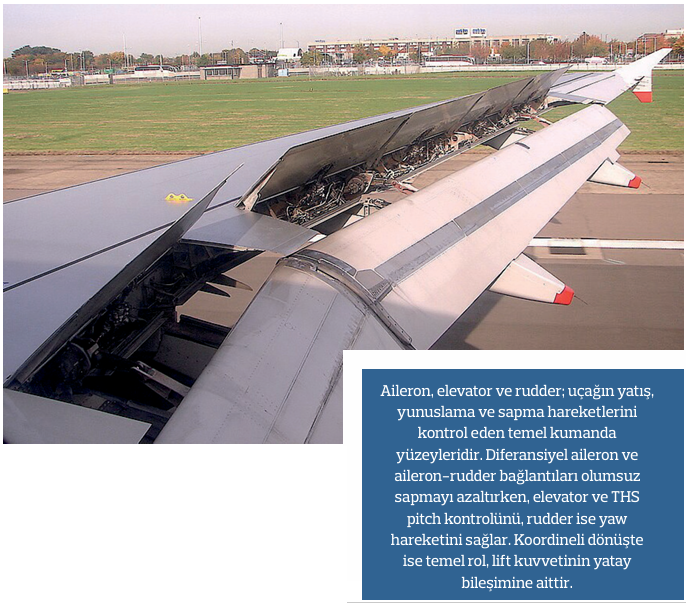
Differential Ailerons (Diferansiyel Aileron): Aşağı inen aileronun sapma açısı, yukarı kalkan aileronun sapma açısından daha az olacak şekilde ayarlanır (Rigging). Böylece aşağı inen kanattaki sürükleme artışı sınırlanır.
Aileron-Rudder Interconnect (Aileron-Rudder Bağlantısı): Aileron kumandası verildiğinde, yaylı bir mekanizma vasıtasıyla otomatik olarak bir miktar rudder sapması sağlanarak olumsuz sapma kompanse edilir.
2. Elevator ve Stabilatörler
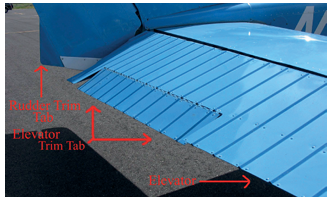
Elevator, yatay hiyerarşide yatay stabilize arkasına menteşelenmiş yüzeydir. Lövye geriye çekildiğinde elevator yukarı kalkar, kuyruğa aşağı doğru aerodinamik kuvvet uygular ve uçağın burnu yukarı kalkar (Pitch Up). Büyük yolcu uçaklarında trim aralığını genişletmek için tüm yatay stabilize hareketli hâle getirilmiştir (Trimmable Horizontal Stabiliser - THS).
3. Rudder (Yön Dümeni) ve İkincil İrtifa Etkisi
Dikey stabilizenin arkasında yer alan rudder, pedallar aracılığıyla kontrol edilir. Sol pedala basıldığında rudder sola sapar ve kuyruğu sağa iterek uçağın burnunu sola kaydırır (Yaw). Rudder’ın ikincil etkisi roll (yatış) hareketidir: Uzun süreli rudder uygulandığında dışarıda kalan kanat daha hızlı hareket ettiği için daha fazla lift üretir ve uçak kaydığı yöne doğru yatmaya başlar.
Önemli Aerodinamik Kural: Bir uçağa dönüş yaptıran temel kuvvet rudder değil, lift kuvvetinin yatay bileşenidir (Horizontal Component of Lift). Dönüş esnasında dik lift bileşeni azaldığı için uçağın irtifa kaybetmesini önlemek amacıyla pitch-up (elevator yukarı) kumandası eklenmelidir.
İKINCİL KONTROLLER (SECONDARY CONTROLS) VE YÜKSEK TAŞIMA (HIGH-LIFT) SİSTEMLERİ
İkincil uçuş kontrolleri (Secondary Controls) ve High-Lift cihazları; uçağın kalkış, iniş ve düz uçuş fazlarında aerodinamik performansını optimize etmek, sürat azaltmak ve durma (stall) süratini düşürmek için kullanılır.
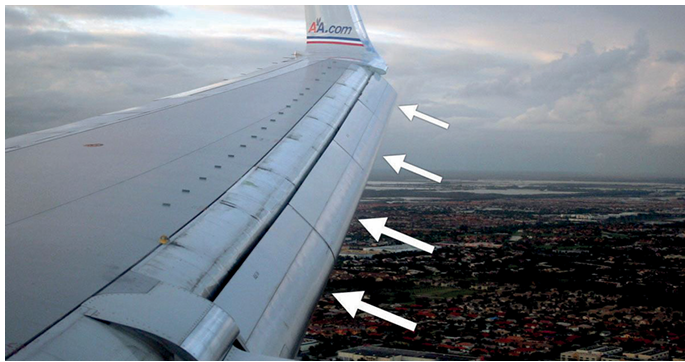
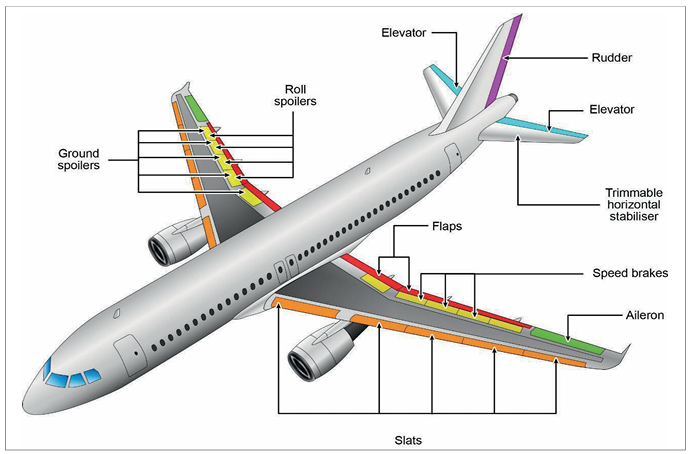
1. Spoilers
Kanat üst yüzeyine yerleştirilen hareketli panellerdir. Kullanım amaçlarına göre üçe ayrılırlar:
1. Roll Spoilers (Spoilerons): Aileronlara yardımcı olarak yatış kumandası verilen taraftaki spoiler paneli yukarı kalkar ve o kanattaki lifti kırarak yatışı hızlandırır.
2. Speed Brakes (Uçuş Hız Frenleri): Uçuş sırasında simetrik olarak açılarak uçağın süratini düşürmeye veya irtifa kaybetmesini sağlamaya yarar.
3. Ground Spoilers (Lift Dumpers): Teker koyma (touchdown) veya kalkış iptalinde (RTO) tüm spoiler panelleri maksimum açıyla (~60°) kalkarak kanattaki tüm lifti yok eder ve uçağın ağırlığını tekerleklere aktararak fren verimini maksimuma çıkarır.
2. Trailing Edge Flaps (Firar Kenarı Flapları)
Kanat köküne yakın iç kısımlarda bulunurlar. Kanat kamburluğunu (camber) ve bazı tiplerde (Fowler flap) kanat alanını artırarak maksimum lift katsayısını yükseltir ve stall süratini düşürür.
3. Leading Edge Devices (Slats ve Krüger Flaplar)
Kanat hücum kenarında bulunan slatlar ve Krüger flaplar, yüksek hücum açılarında hava akışının kanat üst yüzeyinden ayrılmasını önleyerek türbülanssız akış sağlar ve düşük süratlerde yüksek kaldırma kuvveti üretir.
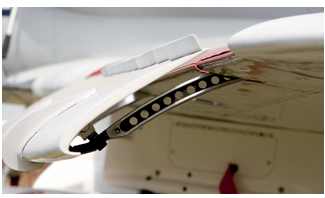
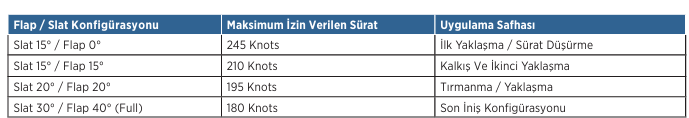
Flap/Slat Senkronizasyon ve Asimetri Koruması
Flap ve slatlar hidrolik veya elektrikli Güç Kontrol Üniteleri (PCU) ile tork tüpleri ve vida milleri (screw jacks) üzerinden sürülür. Sol ve sağ kanat arasındaki eğim ve pozisyon farkı, hayati tehlike yaratan roll momentlerine yol açar. Sistem şu sensörlerle izlenir:
APPU (Asymmetry Position Pick-off Unit): Kanat uçlarında bulunan synchro vericiler sol ve sağ kanat konumunu sürekli karşılaştırır.
WTB (Wingtip Brake): Asimetri, uncommanded movement (isteksiz hareket) veya runaway (kontrolden çıkma) tespit edildiğinde elektro-hidrolik WTB mekanik olarak tork milini kilitler ve sistemi emniyete alır. WTB kilitlendiğinde reset işlemi yalnızca YERDE yapılabilir.
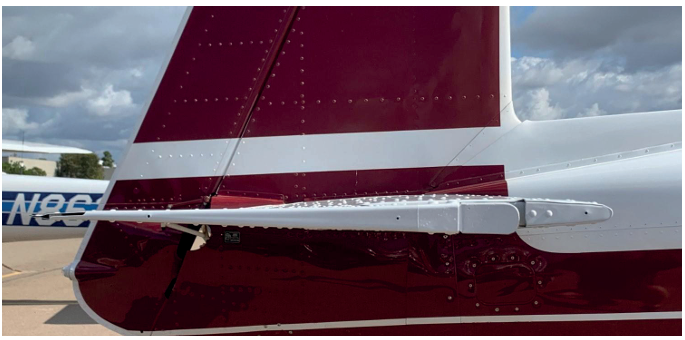
TRİM KONTROL SİSTEMLERİ VE MEKANİZMALARI
Trim sistemlerinin temel amacı; uçağın değişen sürat, ağırlık merkezi (CG) ve konfigürasyon şartlarında pilotun kumanda elemanlarına (lövye/pedal) sürekli kuvvet uygulamasını önlemek, uçağı “hands-off” (el serbest) durumunda dengede tutmaktır.
1. Trim Tab Çalışma Mantığı
Kablolu mekanik sistemlerde aileron, elevator ve rudder firar kenarlarına küçük trim tab’ler monte edilir. Trim tab, ana kumanda yüzeyinin aksi yönünde saparak ana yüzey üzerinde aerodinamik bir moment oluşturur ve ana yüzeyi istenen sapma açısında sabit tutar.
2. Spring Bias Trim (Yaylı Trim) Sistemleri
Özellikle hidrolik yardımcısı olmayan veya aerodinamik trim tab’in yetersiz kaldığı sistemlerde kullanılır. Bir elektrik aktüatörü mekanik kumanda çubuklarına bağlı iki yaydan birinin gerilimini artırıp diğerininkini azaltarak kumanda hattına mekanik bir “bias” (ön gerilim) yükler.
3. Trimmable Horizontal Stabiliser (THS)
Geniş gövdeli ve hızlı yolcu uçaklarında elevator trim tab’leri gerekli aerodinamik kuvveti karşılayamaz. Bu nedenle uçağın boylamasına dengesi (Pitch Trim), yatay stabilizenin hücum kenarının bir screwjack mekanizması ile aşağı/yukarı hareket ettirilmesiyle sağlanır. Hydro-motor veya elektrik motorları ile sürülen bu sistem, manuel olarak kokpitteki trim çarklarından (trim wheels) veya otomatik olarak Otopilot/Flight Control Computer tarafından kumanda edilir.
TRİM RUNAWAY (TRİM KONTROLDEN ÇIKMASI) VE KORUMA SİSTEMLERİ
Elektrikli trim sisteminde kısa devre veya başka teknik bir neden sonucu oluşan “Trim Runaway” durumu uçuş emniyetini kriz seviyesinde tehdit eder. Bu tehlikeye karşı şu korumalar tasarlanmıştır:
Dual Switches (Çiftli Anahtar): Trim düğmesi ARM (güç) ve DIR (yön) olmak üzere iki seride çalışır; ikisi aynı anda basılmadıkça motor dönmez.
TRIM INT Button: Kırmızı kesme butonu trim motorunun elektriğini anında keser.
Mechanical Override: Pilot kokpitteki manuel trim çarkını tutarak trim motorunun kaydırmalı debriyajını (slip-clutch) yener ve mekanik olarak sisteme baskın gelir.
Manuel Kumanda Mekanizmaları ve Limit Stoplar
Küçük hafif uçaklarda ve bazı ticari uçakların yedek hatlarında kumanda girdileri tamamen mekanik elemanlarla kontrol yüzeylerine iletilir. Teknisyenlerin bu elemanların yapısal özelliklerini ve bakım kriterlerini iyi bilmesi gerekir.
1. Esnek Kablolu Sistemler (Flexible Cable Systems)
Karbon veya paslanmaz çelikten imal edilen kablolar yüksek çekme mukavemetine sahiptir, hafiftir ve uçak içinde yönlendirilmesi kolaydır. Kablolar yalnızca çekme (pull) kuvveti iletebildiğinden, her kumanda yüzeyi için çift hat (push-pull yerine pull-pull) ve gerilim dengesini sağlayan denge kabloları (balance cable) kullanılır. Sistemde yer alan yardımcı parçalar:
Pulleys (Makaralar): FRP (Fiber Reinforced Plastic) malzemeden üretilir, bilyalı rulmanlara sahiptir. Kablonun yönünü değiştirir. Kablonun oluktan çıkmasını önlemek için “keeper” braketleri bulunur.
Fairleads (Kılavuzlar): Asetal gibi plastiklerden yapılır. Kablonun gövdeye sürtmesini ve titreşimini önler. 2-3 dereceden fazla yön değişimlerinde sürtünmeyi artırdığı için kullanılmamalıdır.
Turnbuckle (Gerdirme Kovanı): Kablo gerginliğini hassas olarak ayarlamak için kullanılır.
2. İtme-Çekme Çubuklu Sistemler (Push-Pull Rod Systems)
Alüminyum alaşımlı hafif tüplerden yapılır. Hem itme hem çekme kuvveti iletebildiği için tek hat yeterlidir. Çubuk uçlarında bilyalı rod-end rulmanlar veya çatallar (clevis/fork) bulunur. Sistemde yön değişimi Bellcrank (açılı kaldıraç) ve hareket yönünü/mesafesini değiştiren Idler Lever yardımıyla yapılır.
3. Primary ve Secondary Control Stops (Limit Stoplar)
Tüm birincil kontrol yüzeylerinin hareket sınırlarını belirleyen dayanaklar (stops) bulunur:
Primary Stops (Birincil Stoplar): Kontrol yüzeyinin tam yanına monte edilir. Sistem ayarında (rigging) ilk olarak bu stoplar ayarlanarak yüzeyin açısal limiti belirlenir.
Secondary Stops (İkincil Stoplar): Kokpitte kumanda lövye veya pedallarının altına konur. Primary stop temas ettiğinde secondary stop ile arasında çok az bir boşluk kalacak şekilde ayarlanır. Amacı, pilotun aşırı kuvvet uygulayarak kumanda hatlarını ve bağlantı noktalarını deforme etmesini önlemektir.
4. Gust Locks (Rüzgâr Kilitleri)
Park halindeki uçaklarda rüzgârın kumanda yüzeylerini vurmasını ve mekanizmaya zarar vermesini önler. İki tipi vardır: Kokpitte kumanda kolunu sabitleyen dahili (Internal) ve yüzeylerin arasına takılan “Remove Before Flight” bayraklı harici (External) kilitler.
HIDROLİK/PNÖMATİK TAHRİK, SUNİ HİSSİYAT VE KORUMA SİSTEMLERİ
Uçak boyutları ve süratleri arttıkça, kumanda yüzeylerine etki eden aerodinamik yükler pilotun kas gücüyle yenilemeyecek seviyelere ulaşır. Bu durumda hidrolik tahrikli sistemler devreye girer.
1. Hidrolik Tahrik Tipleri ve Irreversible Sistemler
Hydraulically Assisted (Güç Destekli): Oto direksiyon mantığı gibidir. Mekanik hat hem yüzeye bağlıdır hem de hidrolik valfi sürer. Hidrolik kesilirse manuel kumanda devam eder.
Hydraulic Power-Operated (Tam Hidrolik Güçlü): Kokpitten gelen hat yalnızca hidrolik servo aktüatörün yön valfini (control valve) sürer. Yüzey tamamen hidrolik basınçla hareket eder. Bu sistemler Irreversible (Geri Dönüşsüz) sistemlerdir: Yüzeye vuran rüzgâr yükü pilotun eline iletilmez.
2. Suni Hissiyat (Artificial Feel - ‘Q’ Feel)
Irreversible sistemlerde pilot aerodinamik direnci hissetmediği için uçağı aşırı yükleme (overstressing) tehlikesi doğar. Bunu önlemek için kokpitle servolar arasına suni hissiyat üniteleri konur. Düşük süratte yay kuvveti yeterliyken, yüksek süratte pitot-statik tüplerden alınan dinamik basınç ‘Q’ Feel Computer vasıtasıyla hidrolik basınca dönüştürülür ve sürat arttıkça lövye sertleşir.
3. Rudder Limiter (Yön Dümeni Sınırlayıcı)
Yüksek süratlerde tam pedal uygulanması kuyruk yapısının kopmasına (catastrophic structural failure) neden olabilir. Bu nedenle Air Data Computer (ADC) veya Pitot-statik basınçla çalışan Rudder Ratio Changer / Limiter, uçak sürati arttıkça rudder’ın maksimum sapma açısını otomatik olarak kısıtlar.
4. Yaw Damper ve Mach Trim
Yaw Damper: Ok kanatlı jetlerde görülen rahatsız edici Dutch Roll salınımını önlemek için gyro sensörlerinden aldığı sinyalle pilota hissettirmeden rudder’a mikro düzeltmeler verir.
Mach Trim: Transonik süratlerde (Mach 0.7+) basınç merkezinin (CP) geriye kayması sonucu uçağın burnunun aşağı düşme eğilimini (Mach Tuck) önlemek için yatay stabilizeyi otomatik olarak pitch-up yönünde trimler.
5. Stall Uyarı ve Koruma Sistemleri (Stick Shaker / Pusher)
Hücum açısı sensörleri (AoA) uçağın stall sınırına yaklaştığını tespit ettiğinde:
Stick Shaker (Lövye Titretici): Dengesiz bir motor ağırlığı vasıtasıyla lövyeyi gürültülü ve şiddetli şekilde titreterek pilotu uyarır.
MODERN FLY-BY-WIRE (FBW) TEKNOLOJİSİ
Fly-By-Wire (FBW), pilot ile kontrol yüzeyleri arasındaki ağır mekanik kablo/çubuk bağlantılarını ortadan kaldırarak kumanda emirlerini elektrik sinyalleri ve bilgisayarlar vasıtasıyla hidrolik aktüatörlere ileten sistemdir.
1. FBW Sisteminin Temel Avantajları
Ağırlık ve mekanik karmaşıklığın azalması, yakıt tasarrufu.
Flight Envelope Protection (Uçuş Zarfı Koruması): Bilgisayarlar uçağın stall olmasını, aşırı g-yüküne girmesini, aşırı yatış yapmasını veya aşırı sürate ulaşmasını kesin olarak engeller.
Bilgi Notu: Uçakların güvenli şekilde uçmaya devam etmesi için uçuş parametrelerinin hangi aralıkta olması gerektiğini belirten grafik.
UÇAK TİPLERI ARASINDA HOMOJEN UÇUŞ KARAKTERİSTİĞİ ELDE EDİLMESİ.
2. Airbus A320 FBW Bilgisayar Mimarisi
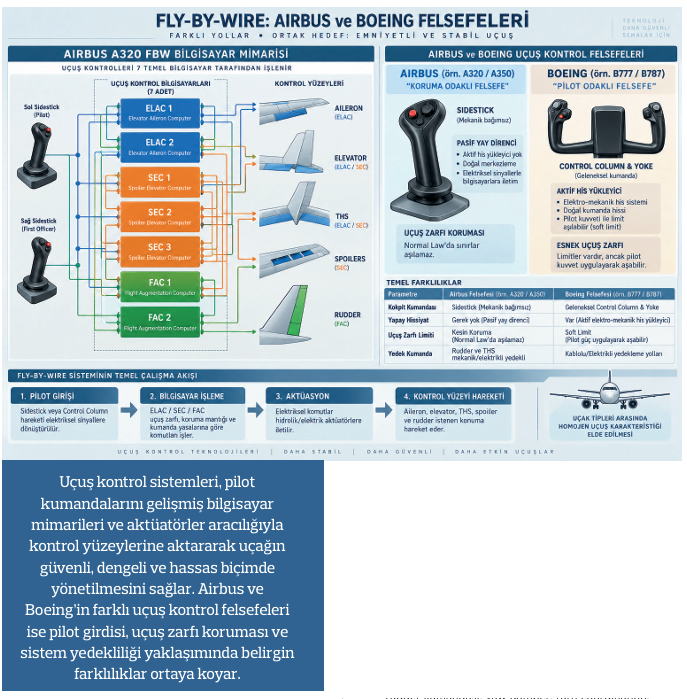
Airbus sisteminde uçuş kontrolleri 7 temel bilgisayar tarafından işlenir:
1. 2 ELAC (Elevator Aileron Computer): Elevator, THS ve Aileron kontrolü.
2. 3 SEC (Spoiler Elevator Computer): Spoiler kontrolü ve yedek elevator/THS kontrolü.
3. 2 FAC (Flight Augmentation Computer): Elektrikli rudder kumandası, yaw damper, turn coordination.
Airbus ve Boeing Uçuş Kontrol Felsefeleri
1. Parametre Airbus Felsefesi (örn. A320/A350) Boeing Felsefesi (örn. B777/B787)
2. Kokpit Kumandası Sidestick (Mekanik bağımsız) Geleneksel Control Column & Yoke
3. Yapay Hissiyat Gerek yok (Pasif yay direnci) Var (Aktif elektro-mekanik his yükleyici)
4. Uçuş Zarfı Limiti Kesin Koruma (Normal Law’da aşılamaz) Soft Limit (Pilot güç uygulayarak limiti aşabilir)
5. Yedek Kumanda Rudder ve THS mekanik/elektrikli yedekli Kablolu/Elektrikli yedekleme yolları
3. Airbus Flight Control Laws (Uçuş Yasaları)
Sistemdeki arıza durumlarına göre kontrol bilgisayarları kademeli olarak korumaları azaltır:
Normal Law: Tüm korumalar (Stall, Pitch, Roll, High Speed, Load Factor) aktiftir. Sidestick roll rate ve g-load emreder.
Alternate Law: Birden fazla sensör/bilgisayar kaybında devreye girer. Bazı korumalar kaybolur veya uyarıya dönüşür.
Direct Law: Bilgisayar işlem yapmaz; sidestick hareketi doğruca yüzey hareketine dönüşür. Oto-trim çalışmaz.
Mechanical Backup: Tam elektrik kaybında THS çarkı ve rudder pedalları ile uçak kontrol edilir.
BAKIM, AYAR (RIGGING) VE AĞIRLIK DENGELEME (MASS BALANCE)
ATA 27 sistemlerinin hat ve ağır bakımlarında uygulanan standart prosedürler, uçuş emniyetinin son halkasıdır. Bir uçak bakım ve onarım teknisyeninin rigging işlemlerinde hata yapma lüksü yoktur.
1. Mass Balance (Kütle Dengeleme) ve Flutter
Yüksek süratlerde kumanda yüzeylerinde oluşan ölümcül titreşimlere Flutter (Çırpıntı) adı verilir. Flutter, yapının saniyeler içinde parçalanmasına yol açabilir. Önlemek için menteşe ekseninin (hinge-line) önüne kurşun veya ağır metal Mass Balance ağırlıkları yerleştirilir. Yüzey boyandığında veya tamir gördüğünde Aircraft Maintenance Manual (AMM) limitlerine göre mutlaka statik balans kontrolü yapılmalıdır. Ayrıca hidrolik aktüatörlerdeki iç direnç ve özel Flutter Dampers ile yapısal salınımlar sönümlenir.
2. Rigging (Sistem Ayarı) Adımları ve Prosedürleri
Rigging; kumanda yüzeylerinin nötr konumlarının, hareket açı sınırlarının ve kablo gerginliklerinin AMM değerlerine getirilmesidir.
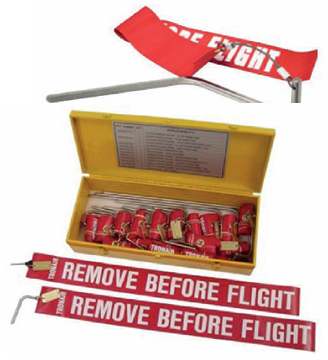
Ön Hazırlık: Uçak takozlar üzerinde düzlenir (rigging position). Kumanda alanına “WARNING: DO NOT OPERATE CONTROLS” ikaz kartları asılır.
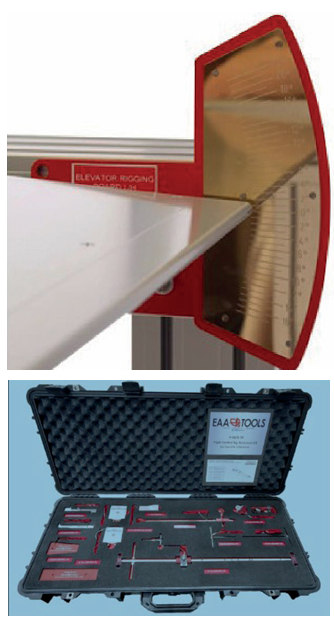
Nötr Pozisyonun Kurulması (Rigging Pins): Kokpitten başlayarak idler lever, bellcrank ve kadranlardaki hiza deliklerine özel ölçülü Rigging Pin (Ayar Pimleri) takılarak tüm mekanizma nötr konumda kilitlenir.
Kablo Gerginlik Ayarı: Turnbuckle’lar çevrilerek kablo gerginliği ayarlanır. Ortam sıcaklığına göre gerginlik tablosundan (Tensiometer Chart) doğru tensiometre değeri okunmalıdır.
Pimlerin Çıkarılması ve Serbestlik Kontrolü: Tüm pimler rahatça çıkmalı, kasmamalıdır. Tamamlandığında pim setinin eksiksiz uçaktan çıkarıldığı sayarak doğrulanmalıdır.
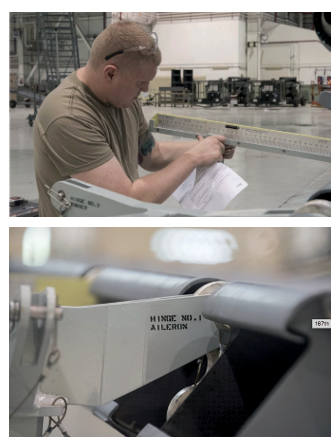
Açısal Ölçümler (Setting Gauges / Protraktör): Kontrol yüzeyine özel açı ölçer (Gauges) veya dijital protraktör takılarak tam sapma açıları ölçülür ve Primary Stop’lar ayarlanır.
Sense of Movement (Yön Kontrolü): İki teknisyen tarafından çift kontrol yapılır: Lövye sola çevrildiğinde sol aileronun YUKARI kalktığı gözle doğrulanır. Yanlış bağlantı felaketle sonuçlanır.
Break-out ve Running Friction Ölçümü: Kumanda koluna dinamometre (spring balance) bağlanarak sistemin harekete başlama kuvveti (static/break-out friction) ve hareketi sürdürme kuvveti (running friction) AMM limitleri dâhilinde mi diye kontrol edilir. High friction, yağsızlık veya eksen kayıklığı habercisidir.